
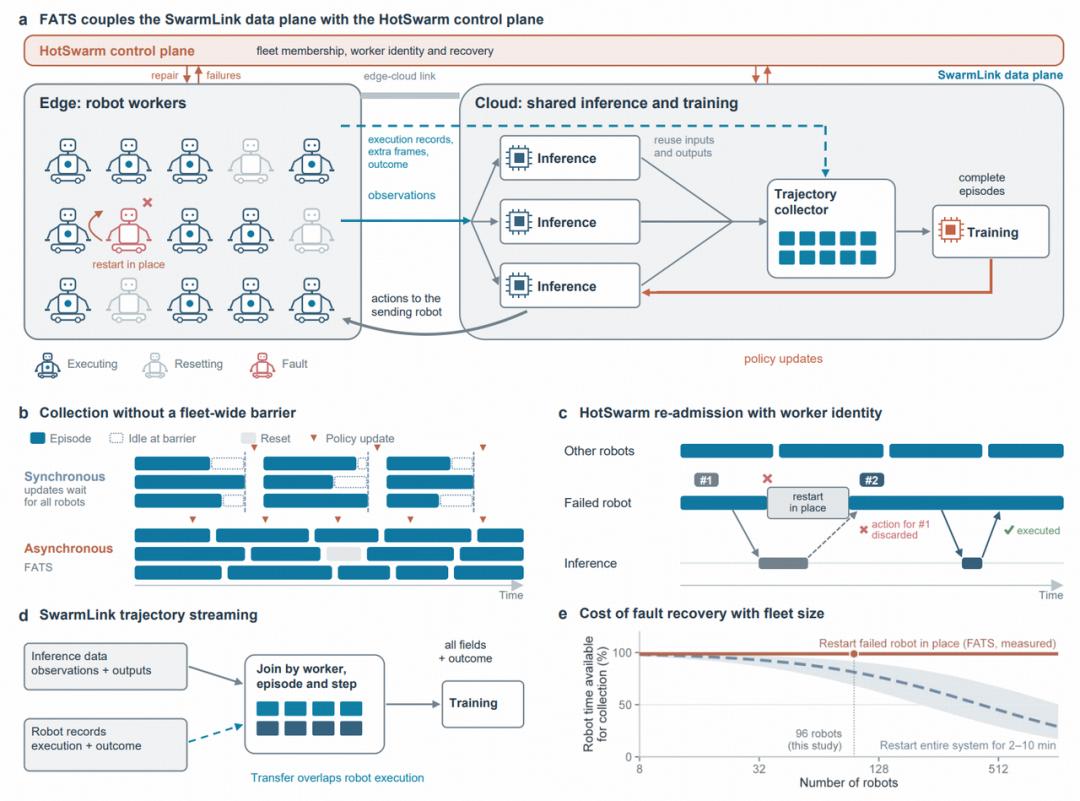
Новая работа исследователей из Цинхуа, AgiBot и InfiniCore показывает, что роботам больше не обязательно учиться только на человеке. Если раньше улучшение политики требовало демонстраций экспертов или ручной коррекции действий, то теперь сама группа развернутых роботов может накапливать и передавать опыт друг другу.
В основе подхода лежит простая, но сильная идея: успешные выполнения становятся источником обучения, а неудачи — сигналом к тому, что именно нужно искать и исправлять.
Авторы предлагают схему, в которой один робот не просто выполняет задачу, а пополняет общий пул знаний для всего кластера. Когда робот ошибается, система не копирует его неудачное поведение, а ищет в общей базе похожие успешные ситуации и извлекает из них подходящие фрагменты действий.
Так коллектив превращается в своего рода распределенный учитель, где каждый новый запуск делает всю систему немного лучше. Важный момент в том, что человеку больше не нужно вручную показывать правильное движение на каждом шаге: достаточно отметить, был ли эпизод успешным или нет.
Особенно впечатляет масштабирование. В реальных задачах вроде упаковки телефона, сборки предметов, работы с тканями и гибкими объектами система показала результат, сопоставимый и даже превосходящий работу человека-оператора.
Чем больше роботов участвовало в обучении, тем лучше становилась общая стратегия. Это означает, что расширение парка машин перестает быть только вопросом производительности.
Оно становится еще и способом ускорить накопление опыта, а значит — повысить надежность самих роботов без пропорционального роста числа специалистов, которые их корректируют.
По сути, здесь формируется новый принцип робототехники: не просто «один робот — одна модель», а «много роботов — одно коллективное знание». Если такой подход будет развиваться дальше, то роботы смогут улучшать свои навыки прямо в процессе эксплуатации, а не только в лаборатории.
Это делает их не только полезнее, но и экономически более жизнеспособными для реального мира, где ошибки неизбежны, а человек не может бесконечно стоять рядом и исправлять каждое движение машины.