
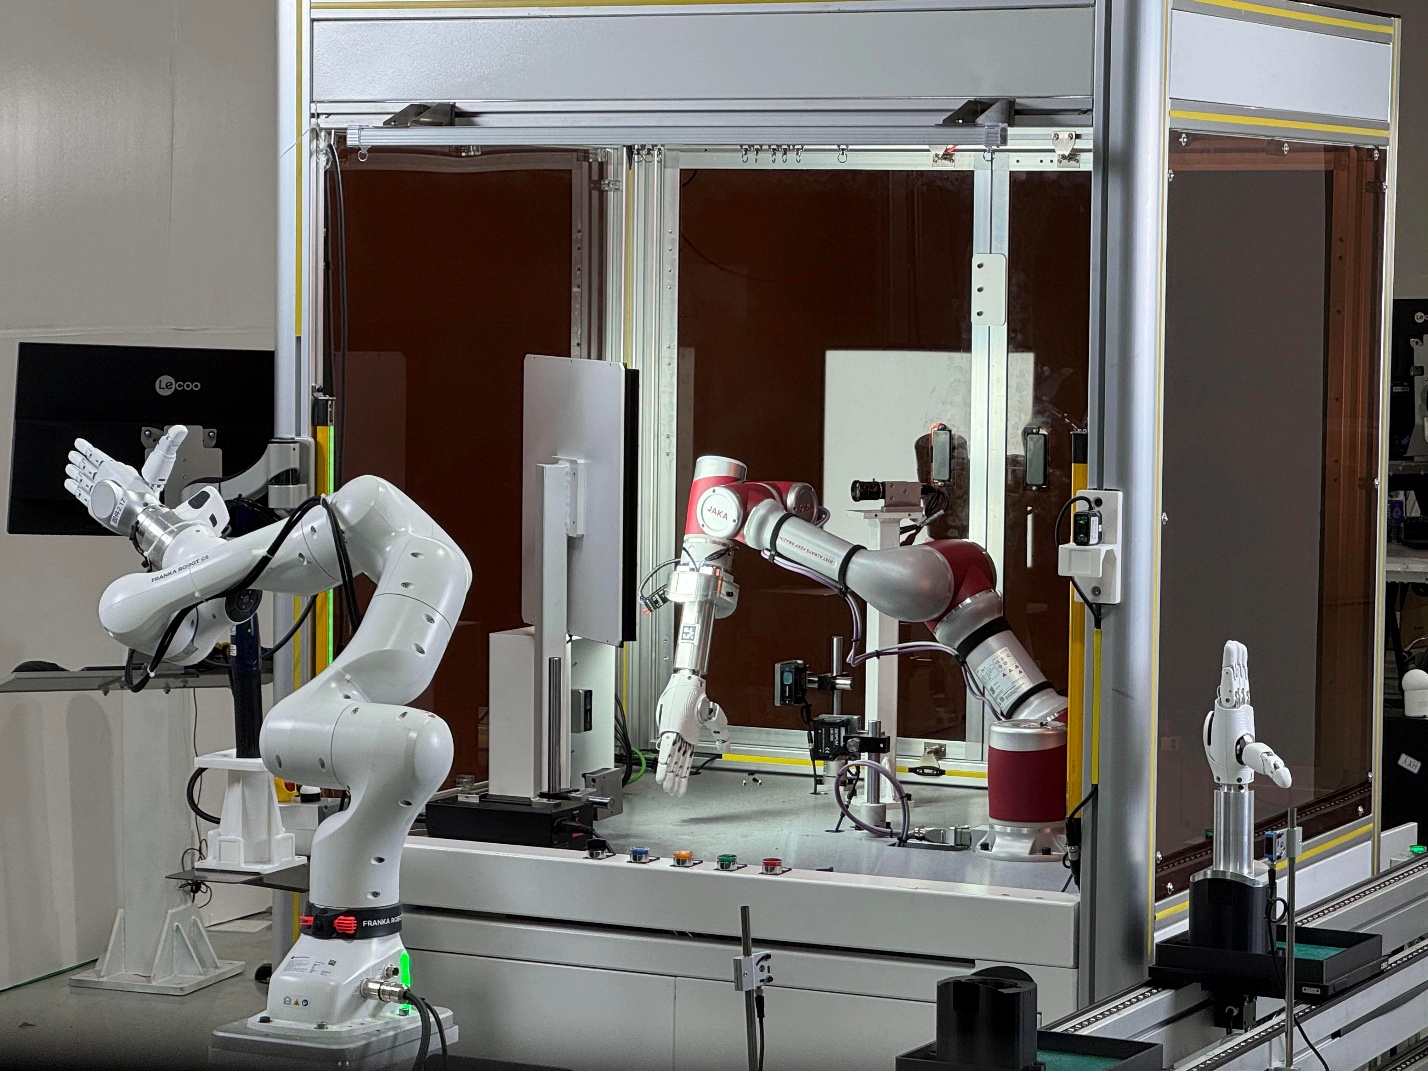
Рынок гуманоидной и манипуляционной робототехники постепенно выходит из стадии эффектных демонстраций в стадию настоящего промышленного внедрения.
Ключевой сдвиг здесь не столько в самом факте, что “умная рука” умеет закручивать винты или проходить производственный цикл, сколько в том, что подобные системы начинают измеряться уже не красотой ролика, а вполне приземленными метриками: временем цикла, стабильностью, повторяемостью, процентом успеха и окупаемостью. Именно это и означает переход от режима разработки к режиму развертывания.
Показательный момент в том, что на реальной линии роботическая кисть смогла пройти десятки операций подряд и сделать это почти без участия человека. Но вместе с этим наружу вышла главная проблема всей отрасли: у роботов по-прежнему не хватает качественных тактильных данных.
Визуальные модели уже научились довольно неплохо ориентироваться в пространстве, но реальный мир — это не только картинка. Там есть сопротивление материала, микроскольжение, сила сжатия, температурные различия, деформация поверхности и десятки других нюансов, которые камера сама по себе не фиксирует. Поэтому система, прекрасно работающая в симуляции или на видео, может вдруг начать сбоить в живой среде.
Именно здесь становится понятно, почему новый акцент сделан не только на саму “ловкую руку”, но и на сбор данных. Если раньше главной задачей было научить робота двигаться, то теперь не менее важно научить его “чувствовать” так же, как человек.
Новая перчатка для сбора данных — это не просто аксессуар, а попытка закрыть фундаментальный разрыв между человеческим опытом и машинным исполнением. Суть подхода в том, чтобы собирать не абстрактную имитацию движения, а данные, пригодные для реального переноса на робота: чтобы после обучения он мог воспроизводить задачу не только внешне похоже, но и физически корректно.
Это важный сигнал для всей индустрии. Пока робототехника жила в логике красивых прототипов, можно было впечатлять публику отдельными трюками. Но когда речь заходит о фабрике, стабильной сменной работе и масштабировании производства, на первый план выходят уже совсем другие вещи: надежность, стоимость, повторяемость и качество данных. И в этом смысле тактильная информация становится тем самым узким горлышком, через которое проходит будущее “умных рук”.
Похоже, сегодня решается не только вопрос, сможет ли робот выполнять сложные манипуляции, но и вопрос, сможет ли индустрия вообще научиться их правильно описывать, собирать и передавать между человеком и машиной. И если это удастся, рынок получит не просто очередную демонстрацию, а настоящий производственный инструмент.